|
|
|
|
定義: 1変数m値ベクトル値関数の収束convergence・極限値limit |
|
→ はじめに読むべき定義/ε-δ論法による定義/近傍概念による定義
cf.1変数関数の収束・極限値/2変数関数の収束・極限値/ n変数関数の収束・極限値
n変数ベクトル値関数の収束・極限値/距離空間上の関数の収束・極限値 |
|
はじめに
読むべき
定義 |
「 実数tを実数aに近づけたとき、
1変数m値ベクトル値関数 (y1 , y2 , … , ym )=f (t) が、点B(b1,b2,…,bm)に収束する」
「実数tを実数aに近づけたときの、
1変数m値ベクトル値関数 (y1 , y2 , … , ym )=f (t)の極限は、点B(b1,b2,…,bm)である」
f ( t )→(b1,b2,…,bm) ( t→a)
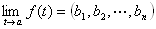
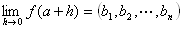
「R上の点tを点aに近づけたとき、
1変数m値ベクトル値関数f ( t ) が、 m次元空間Rm上の点Bに収束する」
「R上の点tを点aに近づけたときの、
1変数m値ベクトル値関数f ( t )の極限は、 m次元空間Rm上の点Bである」
f ( t )→B ( t→a)

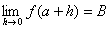
とは、
R上の点tを点aと一致させることなく点aに近づけたとき、
1変数m値ベクトル値関数 (y1 ,y2 , …, ym )= f (t)の値(y1 ,y2 , …, ym )が
Rm上の点B(b1,b2,…,bm)に近づくことをいう。 |
|
※ 留意点
(1)極限の定義において、実数tを実数aが一致することは除外している。
実数aが1変数m値ベクトル値関数 (y1 ,y2 , …, ym ) = f (t)の定義域に含まれているとは限らない。
(2) 実数tを「実数aより大きな値」にセットしたうえで、
実数tを減らしていって実数aへ近づけた場合(「右から」近づけた場合)
と、
実数tを「実数aより小さな値」にセットしたうえで、
実数tを増やしていって実数aへ近づけた場合(「左から」近づけた場合)
とで、
1変数m値ベクトル値関数 (y1 ,y2 , …, ym )= f (t)が近づく値が異なるときには、
「実数tを実数aに近づけたとき、
ベクトル値関数f (P) = f (x1,x2,…,xn)が点B(b1,b2,…,bm)に収束しない」
「点P(x1,x2,…,xn)を点A(a1,a2,…,an)に近づけたとき、
ベクトル値関数f (P) = f (x1,x2,…,xn)に極限値は存在しない」という。
※この定義は一見わかりやすい。
ところが、「近づく」とはいかなる事態を指すのか、という点が、
明らかにされておらず、
この「収束」「極限」定義は、実のところは不正確で、
証明での使用に耐えられない。
そこで、
「近づく」の意味を明確化するために、
「収束」「極限」概念は、次のように厳密に定義される。 |
|
|
|
→ 「ベクトル値関数の収束・極限の定義」先頭 |
|
|
厳密な
定義:
ε -δ
論法 |
「 実数tを実数aに近づけたとき、
1変数m値ベクトル値関数f (t)が m次元空間Rm上の点Bに収束する」
「実数tを実数aに近づけたときの、
1変数m値ベクトル値関数f (t)の極限は m次元空間Rm上の点Bである」
f ( t )→B ( t→a)
「実数tを実数aに近づけたとき、
1変数m値ベクトル値関数f (t)が点B(b1,b2,…,bm)に収束する」
「実数tを実数aに近づけたときの、
1変数m値ベクトル値関数f (t)の極限は点B(b1,b2,…,bm)である」
f ( t )→(b1,b2,…,bm) ( t→a )
とは、
任意の(どんな)正の実数εに対して(でも)、ある正の実数δをとると、
0<| t-a |<δ ⇒ dm ( f (t), B )<ε
が成り立つ
ということ。
この定義を、論理記号で表せば、
(∀ε>0)(∃δ>0)(∀t∈R)(0<| t-a |<δ⇒dm ( f (t), B )<ε )
となる。
* dm ( f (P), B )は、 m次元空間Rm上のf (t)と点B(b1,b2,…,bm)との距離を表す。 |
[ 文献]
杉浦
『解析入門I』
I§6定義2-3(pp.51-2);
黒田
『微分積分学』
定義8.6(p.277); |
|
※ユークリッド距離が定められたユークリッド空間 Rmにおける極限概念
1変数m値ベクトル値関数 (f1 (t),f2 (t),…,fm (t)) =f (t)について、
収束・極限を扱う際には、
特別な目的がない限り、
m次元空間Rmの上の距離をユークリッド距離で定めて、 m次元空間Rmををユークリッド空間Rmとする設定
のもとで考えるのが普通。
この設定下では、
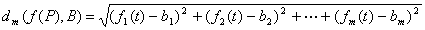
だから、
「実数tを実数aに近づけたとき、
1変数m値ベクトル値関数 ( f1 (t), f2 (t) , … , fm (t) ) = f ( t )が点B(b1,b2,…,bm)に収束する」
「実数tを実数aに近づけたときの、
1変数m値ベクトル値関数 ( f1 (t), f2 (t) , … , fm (t) ) = f ( t )の極限は点B(b1,b2,…,bm)である」
「f ( t )→(b1,b2,…,bm) ( t→a )」
の定義は、具体的には
┌任意の(どんな)正の実数εに対して(でも)、
|ある正の実数δが存在して、
| 「 0<| t-a |<δ ならば
| 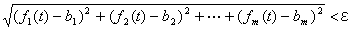 」
└を成り立たせる
(∀ε>0) (∃δ>0) (∀t∈R)
(0<| t-a |<δ
⇒
)
となる。 |
|
※ m次元数ベクトル空間の上に定義されたユークリッド空間Rmにおける極限概念
・ m次元空間Rmに
ベクトルの加法・スカラー乗法・自然な内積(標準内積)・ユークリッドノルム∥∥mが定義されており、
m次元空間Rmを実n次元数ベクトル空間・計量実ベクトル空間・ノルム空間として扱える場合、
任意の実m次元数ベクトルx', y'∈Rmのユークリッド距離は∥x-y∥m と表せる。
このユークリッド距離を定義したユークリッド空間Rmのもとでは、
dm( f (t), B )=∥f (t)-B∥m
・したがって、
「実数tを実数aに近づけたとき、1変数m値ベクトル値関数f (t)が、 m次元空間Rm上の点Bに収束する」
「実数tを実数aに近づけたときの、1変数m値ベクトル値関数f (t)の極限は m次元空間Rm上の点Bである」
「 f (t)→B ( t →a ) 」
の定義は、具体的には
┌任意の(どんな)正の実数εに対して(でも)、
|ある正の実数δが存在して、
| 「 0<| t-a |<δ ならば ∥f (t)-B∥m<ε 」
|
└を成り立たせる
(∀ε>0)(∃δ>0)(∀ t∈R)(0<| t-a |<δ⇒∥f (t)-B∥m<ε )
と表せる。
ただし、上記のBは、「点B(b1,b2,…,bn)」を表す実m次元数ベクトル(b1,b2,…,bn)
である。 |
|
|
→ 「ベクトル値関数の収束・極限の定義」先頭 |
|
|
近傍を
用いた
定義 |
「 実数tを実数aに近づけたとき、
1変数m値ベクトル値関数f (t)が、
m次元空間Rm上の点B(b1,b2,…,bm)に収束する」
「実数tを実数aに近づけたときの、
1変数m値ベクトル値関数f (t)の極限は
m次元空間Rm上の点B(b1,b2,…,bm)である」
f ( t )→B ( t→a)
f ( t )→(b1,b2,…,bm) ( t→a )
とは、
点Bの任意の「Rm上のε近傍 Uε(B)」に対して(でも)、
ある「実数aの除外δ近傍U*δ(a)」が存在して、
f ( U*δ(a) ) ⊂ Uε(B)
を満たす
ということ。
この定義を別の表現でいうと、
任意の(どんな)正の実数εに対して(でも)、ある正の実数δが存在して、
「 f ( U*δ(a) )⊂ Uε(B) 」
すなわち「 t∈ U*δ(a) ならば、 f (t) ∈Uε(B) 」
を成り立たせる、
ということ。
この定義を、論理記号で表せば、
(∀Uε(B))(∃ U*δ(a))( f ( U*δ(a) ) ⊂ Uε(B) )
(∀ε>0)(∃δ>0)( f ( U*δ(a) )⊂ Uε(B) )
(∀ε>0)(∃δ>0)(∀t∈R))( t ∈ U*δ(a) ⇒ f (t) ∈Uε(B))
となる。 |
|
|
※ユークリッド距離が定められたユークリッド空間 Rmにおける極限概念
1変数m値ベクトル値関数f (t) について、
収束・極限を扱う際には、
特別な目的がない限り、
m次元空間Rmの上の距離をユークリッド距離で定めて、 m次元空間Rmををユークリッド空間Rmとする設定
のもとで考えるのが普通。
この設定のもとでは、
実数aの除外δ近傍U*δ(a)= (a-δ,a )∪(a,a+δ)
点B(b1,b2,…,bn)の「Rm上のε近傍 Uε(B)」は、
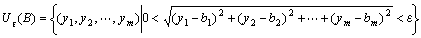
だから、
「実数tを実数aに近づけたとき、1変数m値ベクトル値関数f (t)が、 m次元空間Rm上の点Bに収束する」
「実数tを実数aに近づけたときの、1変数m値ベクトル値関数f (t)の極限は m次元空間Rm上の点Bである」
「 f (t)→B ( t→a) 」
の定義は、具体的には
┌任意の(どんな)正の実数εに対して(でも)、
|ある正の実数δが存在して、
| t ∈ U*δ(a) = (a-δ,a )∪(a,a+δ)
| ならば
| 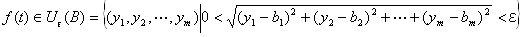
└を成り立たせる
となる。 |
|
※ m次元数ベクトル空間の上に定義されたユークリッド空間Rmにおける極限概念
・実数aの除外δ近傍U*δ(a)= (a-δ,a )∪(a,a+δ)
・ m次元空間Rmに
ベクトルの加法・スカラー乗法・自然な内積(標準内積)・ユークリッドノルム∥∥mが定義されており、
m次元空間Rmを実n次元数ベクトル空間・計量実ベクトル空間・ノルム空間として扱える場合、
任意の実m次元数ベクトルx', y'∈Rmのユークリッド距離は∥x-y∥m と表せる。
このユークリッド距離を定義したユークリッド空間Rmのもとでは、
点B(b1,b2,…,bn)の「Rm上のε近傍 Uε(B)」は、Uε(B)={ Q∈Rm | ∥Q-B∥<ε }
・だから、
「実数tを実数aに近づけたとき、1変数m値ベクトル値関数f (t) が、 m次元空間Rm上の点Bに収束する」
「実数tを実数aに近づけたときの、1変数m値ベクトル値関数f (t) の極限は m次元空間Rm上の点Bである」
「 f ( t )→B ( t → A ) 」
の定義は、
┌任意の(どんな)正の実数εに対して(でも)、
|ある正の実数δが存在して、
| t∈U*δ(A)=(a-δ,a )∪(a,a+δ)
| ならば
| f (t) ∈Uε(B)={ Q∈Rm | ∥Q-B∥<ε }
└を成り立たせる
と表せる。
ただし、上記のBは、「点B(b1,b2,…,bn)」を表す実m次元数ベクトル(b1,b2,…,bn)
である。 |
|
|
|
定理:ベクトル値関数の収束の、点列の収束への言い換え |
| |
具体例: 1変数関数の収束の、数列の収束への言い換え/ 2変数関数の収束の、点列・数列の収束への言い換え
n変数関数の収束の、点列・数列の収束への言い換え
一般化:距離空間の間の写像の収束の、点列の収束への言い換え |
|
定理 1 |
次の命題 P,Q,Rは互いに言い換え可能である。
つまり、命題P⇔命題Q⇔命題R。
命題P:
実数tを実数a に近づけたとき、
1変数m値ベクトル値関数f (t)が、
m次元空間Rm上の点B(b1,b2,…,bm)に収束する」
これを記号で表すと、
・f ( t )→B ( t→a )
・f ( t )→(b1,b2,…,bm) ( t→a )
・
など。 |
[ 文献]
杉浦『解析入門I』定理6.2(p.53):証明付;
|
|
命題 Q:
いかなる
「実数aに収束する数列{ x1 , x2 , x3 ,…}」(ただし、x1≠a , x2≠a , x3≠a ,… )
に対しても、
その数列の各項 x1 , x2 , x3, …を1変数m値ベクトル値関数f によりRm上に写した像の点列
{ f ( xi ) }={f ( x1 ), f ( x2 ), f ( x3 ),… }
は点B(b1,b2,…,bm)に収束する。
つまり、
任意の数列{ x1 , x2 , x3 ,…}について、
xi →a (i→∞)かつ x1≠a , x2≠a , x3≠a ,…ならば、f ( xi ) →B (i→∞)
論理記号で表すと、
(∀ {xi} )(( xi →a (i→∞) かつ(∀i) ( xi≠a) )⇒ f ( xi ) →B (i→∞) )
※ なぜ?
・「命題P⇒命題Q」となるわけ→[杉浦『解析入門I』定理6.2(p.53)]
・「命題Q⇒命題P」となるわけ→[杉浦『解析入門I』定理6.2(p.53)]
・「命題Q⇔命題R」となるのは、点列の収束と数列の収束の関係による。 |
|
定理 2 |
次の命題 P,Q,Rは互いに言い換え可能である。
つまり、命題P⇔命題Q⇔命題R。
命題P:
実数tを実数a に近づけたとき、
1変数m値ベクトル値関数f (t)が収束する
すなわち、

が存在する
※極限値の値をだしていないことに注意。 |
[ 文献]
杉浦『解析入門I』定理6.2系(p.54):証明付 |
|
命題 Q:
いかなる
「実数aに収束する数列{ x1 , x2 , x3 ,…}」(ただし、x1≠a , x2≠a , x3≠a ,… )
に対しても、
その数列の各項 x1 , x2 , x3, …を1変数m値ベクトル値関数f によりRm上に写した像の点列
{ f ( xi ) }={f ( x1 ), f ( x2 ), f ( x3 ),… }
が収束する。 |
|
活用例 |
コーシーの判定法 |
|