さて、商品が到着するまでの間、3Dprintingの他のRPとの違いについて解説します
今回の3Dprinting 私が今まで使っていたDimensionと決定的に違うのは材質です
Dimensionがホビーロボットによく使われているABS樹脂なのに対して、3Dprintingはポリアミドという材質です
材質の詳しい構造などは各自ググってもらうとして、ここでは物性値、特にホビーロボットに使用する際に関係ありそうな物性をピックアップしてみました
ABS樹脂とポリアミドの他、比較の為にKHR等の外装に使われているポリカも載せてあります
「プラスチック読本 第19版」株式会社 プラスチックス・エージ 社発行より抜粋
これを見ると重量的にはほんの少し重いものの強度や弾性、曲げ等においてABSよりもかなり衝撃や曲げ加重に強そうです
驚くべきは強度において定評のある、ポリカに匹敵、あるいはそれを上回る性能を有していることです
もちろん、ここに上げたデータは標準的な試料のものです。Dimensionも3Dprintingもそれぞれ専用の材質(例えばDimension EliteではABS Plusと表記しています)を使っているようですので、このデータがそのまま当てはまるわけではありません
つづく、、、
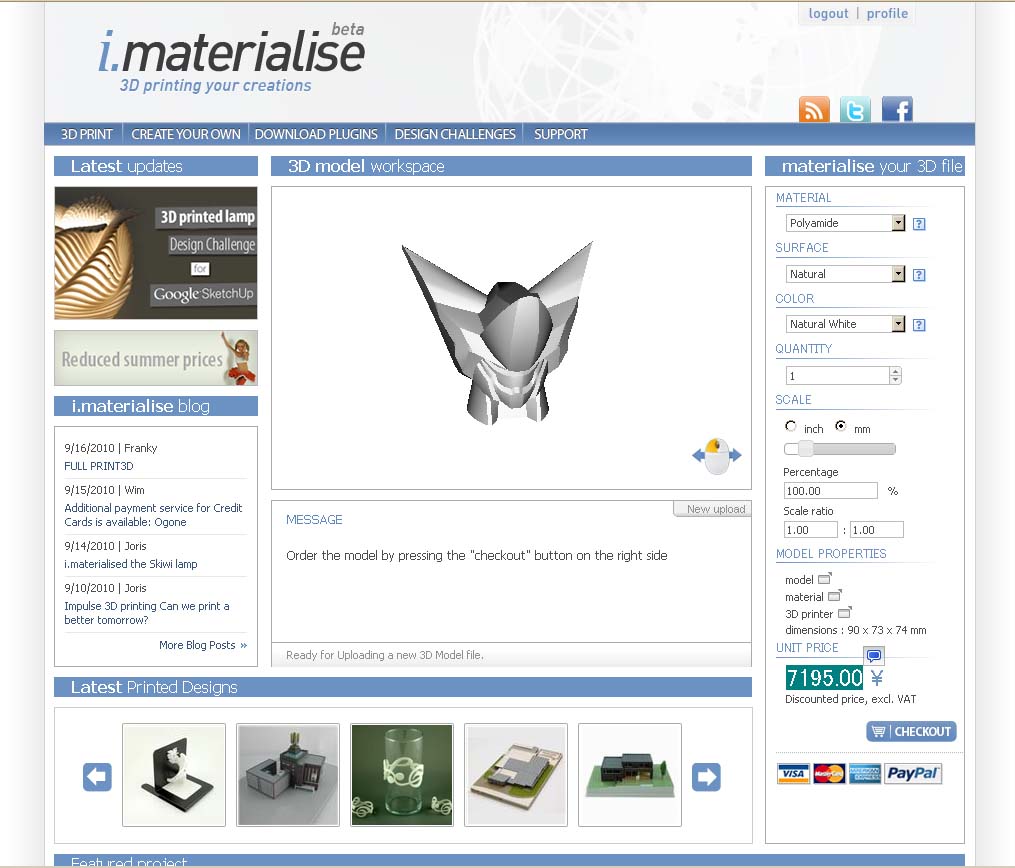 3D printingのサービスを利用するには i.materialiseのWEBサイト上で全ての手続きが出来るようです
まず3D-CADのデータを用意します。今回はDimension用に製作したカイザーヘッドのデータをそのまま流用してみることにしました。データが用意出来たら、i.materialiseのサイトを開きます
最初に、画面右上にあるsign upから、ユーザーアカウントを作成します。
全て英文での入力ですが、実際に出力されたパーツは、ここで入力した住所、名前の宛先へベルギーから直接送付されてきますので、注意して入力します。アカウントが作成出来たら同じく画面右上のloginから、登録されたユーザーIDとパスワードを使ってログインします。
いよいよデータのアップロードです
画面中央下のUPLOAD YOUR 3D FILE と書いてあるところにあるUPLOADをクリックするとファイルのオープンダイアログが開きます。ファイルの種類欄を見ると、サポートされているフォーマットはかなり多いようです
 アップロードが完了すると、すぐに上のウインドウにプレビュー表示されます。これは凄いですね~
更に右側のウインドウを見てください
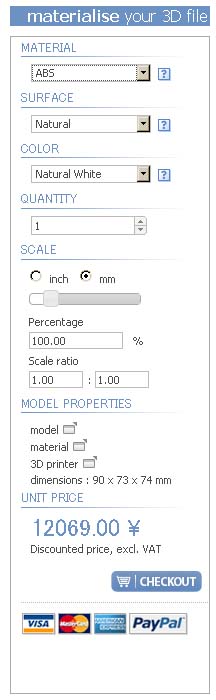
ここで、材質(MATERIAL)、表面処理(SURFACE)、色(COLOR)、縮尺(SCALE)等を指定出来ます。dmensionsのところにアップロードしたデータのオリジナルサイズが表示されていますので確認しておきます
面白いのは、その下の欄です
既に価格(見積価格)が表示されているのですが、これが上記であげたパラメータを変更するとリアルタイムに再計算されるのです。試しに材質を変更してみたのが左のスクリーンショットです(クリックで拡大)
これは便利ですね~
最後に右下のCHECKOUTをクリックして支払い手続きをすれば終了です。後は出力されたパーツが届くのを楽しみに待ちましょう
つづく、、、
 皆さんは3D printingを知っていますか!?
3D printingとはi.materialise (アイ・マテリアライズ)というベルギーの会社が行っている三次元造型(ラピッドプロトタイピング-Rapid Prototyping)(以下、RP)サービスです
私は仕事の関係でRP装置にはもう20年近く前から興味を持って、展示会などでずーっとウォッチしてきました
仕事で使うとなると、なかなか一長一短があり未だ導入には至っていませんが、最近、ホビーロボットには適用出来るRPのサービスが増えてきました。所謂3Dプリンタというカテゴリのものです
RPの中でも小型で後処理が少ない装置を一般的に3Dプリンタと呼んでいるようです
Stratasys社のDimension、Z社のZprinter、組立てキットのCupCakeCNCなんかが有名ですね
実はご存知の方も多いかと思いますが、キングカイザーの頭部はレジンキャスティングで作っているのですが、中型のグレートと大型の真グレートはサイズが大きいので Dimensionで作っています
Dimensionはなかなか便利で良いのですが、バトルロボットに使用するとなると後処理(強度の補強と表面処理)が非常に面倒なのが欠点です
なにか、他に良いものがないかと探していたところに3D printingを試す機会を与えて頂きましたので、さっそく使用させて頂きました
つづく、、、すいません、こんな途中で
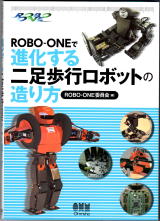 今年の4月から共同執筆者として参加してきた本がやっと完成しました。
「ROBO-ONEを目指す人達のバイブル「ROBO‐ONEのための二足歩行ロボット製作ガイド 」の続編です。前著と同じくROBO-ONE委員会のメンバーが主な執筆者ですが、ROBO-ONEで有名なロボットビルダーの皆さんも執筆してます。
思い起こせば、ROBO-ONEにチャレンジするロボットを作るために前著を何回読み返した事か、まさに穴のあくほど読みました
そして、今回そのバイブル続編の執筆者の1人に加えて頂けるとは!! なんと光栄なことか、、、
発売は来週末の予定ですが、もう既にAmazonには登録されてますね(早い!!)
ROBO-ONEで進化する二足歩行ロボットの造り方 (オーム社)
内容紹介
1章 ROBO-ONEとは
2章 二足歩行ロボット用部品の仕組み
3章 ロボットの開発環境
4章 二足歩行ロボットのソフトウェア
5章 無線通信
6章 Human Machine Interface
7章 ロボットの製作例
今週末はROBO-ONEセミナーですね
今までHHPのセミナーはかかさず参加してきたのですが、今週末はRyomaのサッカーが遠征なので参加出来ません。 うーん、残念だなぁ...
それにしても今回のHHPはクリスマス開催ですか!? 家族持ちは参加するなと言う事ですか!? いやいや冗談ですが、、、
でも、正直その日はキツイです、、、、
 昨日築地本願寺プディストホールで行われた映画「ブラックリスター」の完成試写会に行って来ました。
この映画は実際にROBO-ONE等で活躍しているロボットを使用したリアルロボットバトルムービーです。
でも、映画「ロボコン」みたいな実際のROBO-ONE映画ではありません、あくまでロボットバトルを題材にしたライ○ーゲームのような(もっと明るく楽しい)映画です。
見る前の予想を遥かに裏切られました、面白かったです(監督、すいません)
制作費ゼロでここまでやるとは、、、正直ビックリです
関係者及び、ここを見に来て頂いてる方々にはオススメの映画です
昨日会場でお会いした皆さんが口々に「この試写会の為だけにわざわざ来たんですか!? 出張のついでじゃないんですか?」と、おっしゃっていましたが、もちろんその為に行ったんですよ。いつもお世話になっている○辺さんの初監督作品じゃないですか!
当たり前の事です ちょっとカッコつけすぎですか!?
もう明日から始まると言うのに今頃報告するのもなんですが、やはりちゃんとご報告させて頂かないといけないと思い書く事に致しました。
今回の第18回 ROBO-ONE はお休みさせて頂きます
理由は色々とありますが、最大の理由はパイロットが受験生であると言う事です。受験の為の夏期講座のラスト二日間をお休みするわけにはいかないようです(家人の許可が得られません)
更に、もう一つの大きな理由はパイロットの体調とスケジュールです。昨年の病気のせいで未だ全快とは言えない体調で、新発田までの片道7時間強の道のりを金曜夜出発、日曜夜帰路という強行スケジュールには耐えられないと判断されました。大事な時期に身体を壊しては元も子もないと言う事です
昨年に引き続き、また不参加という事になって、関係各所、ファンの皆様には心よりお詫び申し上げます
本当に申し訳ありません。しかしながら、心中お察しの上何卒ご容赦賜りたくお願い申し上げます
父も今回こそは前田さんとの重量級対決が出来る、と1年前から楽しみにしていたのですが本当に残念です
上記の理由により今年度のMARU Familyの活動は縮小されますが、GP関係のイベントには参加いたしますので(父のみで)よろしくお願い致します
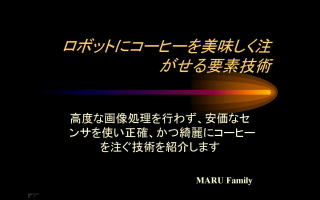 先日行われましたHHPでの要素技術大賞のプレゼン資料を公開致します
この技術のポイントは高価なセンサを使わずに、ひとつ200円程度のセンサ(歪ゲージ)を使って実現しているという点です
今回のテーマはヘルパーロボットですから、家庭で使われるようなロボットや福祉のロボットに使われる技術は価格が安くなければならない、というのが絶対条件だと思います
以前セミナーで産総研の角さんも「どんなに素晴らしい技術でも高価であっては普及しません」とおっしゃっていました
ヒューマノイド自体がものすごく高価じゃないか! という意見は的を外しています
今回発表させて頂いた要素技術は決してヒューマノイドに限定していません。そもそも、このネタを思いついたのは、同じくセミナーの時に角さんが動画で紹介して下さったオランダの福祉ロボット、アイ・アームが注ぐドリンクがものすごく不味そうに見えたからなんです。もちろん、現状でも十分人の役にたっているし、ユーザーは喜んでいると思います。しかし、もう少しなんとかすればもっと美味しくドリンクが飲めるのになぁ、、と思ったのが始まりだったのです
プロの現場(研究室や大企業)では、まず必要なセンサやアクチュエーターを開発するところから始まります
しかし、私はアマチュアですから、同じアプローチをとることは出来ません。市販されている材料の中から、いかに安いものを組み合わせてプロの作った物と同等もどきの機能を実現するか、それはひとえにアイディアにかかっています
そこが面白く、またアマチュアならではの腕の見せ所と言えると思います
予選2種目目のお盆運びはハッキリ行って準備不足でしたので、あまりコメント出来る事はありません
ひとつだけ会場で質問された事にお答えします
他の参加者はみんな両手でお盆を保持しているのになぜ片手で持っていたのか?
あれは手首のピッチ軸にジャイロのフィードバックをかけるためです。お盆の傾きをジャイロの補正で打ち消してピンポン玉をこぼさないようにしようという考えでした。しかし、実際の外乱は歩行による上下動の方が大きくてあまり効果がありませんでした
これは以前から言われている事ですが実際にやってみると切実に実感しますね。やはり大型の人型ロボットに人間が乗って走るなんて事はかなり難しそうです
三種目目の30分耐久レースは一番やりたくないミッションでした
なぜなら前回の時これが一番過酷だったからです。前回はバッテリーマネジメント以前に脚部のサーボモーターの発熱が問題で一周ことにピットインしてサーボを冷却スプレーで冷やすという作業の繰り返しでした
ところがやってみると今回はそんな心配は杞憂に終わりました
はじめに一周したところでピットインさせロボットの状態をチェックしたところモーターの発熱もバッテリーも問題なかったので、2週毎のピットインに切り替えて30分を歩き続けました
レース終了後にサーボモーターをチェックしましたが、ほんのり暖かくなっている程度。これには正直びっくりしました
もちろん前回のMUSASHIとは構造も違いますし、歩行プログラムも違います。が、しかし一番の原因はサーボモーターでしょう、今回の2号機は全面的にKRS-6003HVを使用しています
KRS-6003HVは素晴らしいです。私がKRS-4000シリーズで不満だった点(ハード)がほとんど全て改良されています
今回は省エネと絶対に転倒しないという目標をかかげて、歩行プログラムをつくりました。それがあの歩幅の小さい歩行です
また、等身大のロボットが直立状態で転倒すると衝撃が大きすぎますから当初は受身動作を取る機能を実装するつもりでした。これは以前にキングカイザーで実装した事があり実績があります
しかし、緊急停止等の為に常にレフリーがそばにいるという事だったのでレフリーの安全を考えて中止しました。転倒しそうになるロボットをレフリーが支えようと手を出した時に突然ロボットが動いたら危険ですよね。たとえロボットが壊れても、人間にケガをさせる事だけは絶対に避けなければなりません
こんな状況で予選の三種目が終わり、一応一位をとる事が出来ました。反省点としては最初のペットボトル競技にリソースを集中しすぎたことです。次回は全ての種目で一位を取れるように頑張ります
まずは、初日の予選の様子をご報告したいと思います
会場に着いて、まずは無線LANの設定を始めました。この時、私がやはり失敗だと思ったのは私以外の参加者は全チーム(と言っても2つですが)自前のAP(アクセスポイント)を持参して来ていた事です
私も出来れば持ってきたかったのですが、ただでさえ多い荷物を減らすために置いてきてしまったのです
その為に会場で用意されたAPを利用する為に余計な時間を使い、ろくにセッティングも出来ずに最初の競技に挑む事になってしまいました
最初の競技は「ペットボトルのフタを開けて、コップに水を注ぐ」です。今回は参加者が少なかった為に、2回のトライが予定されてました
その1回目、前回のHHPの時と同じくロボットの立ち位置の位置決めに時間がかかってしまいます
それでも、どうにかペットボトルを掴み、なんとかフタを開ける事に成功したのもつかのま、なんと、ここで痛恨の操縦ミス! 動画をご覧になった方はおわかりと思いますが、まだ注ぐべきコップにアプローチしていないのに、手を傾けてしまいダラダラとお茶をこぼしてしまいました
自宅で練習していた時は一回もこんな操縦ミスをした事はなかったのに、、、
思い返してみれば、ペットボトルのフタを開ける事に成功した時に観客席からものすごい歓声があがり(私の前にトライした2チームはフタを開ける事が出来なかった為に余計です)私は舞い上がってしまったようです
そして、2回目 今度こそ操縦ミスはしないぞ、と心に決めていたのに、やっぱりやってしまいました
思ったよりも早く立ち位置に到着出来たので、安心したのか、立ったままフタを開けに行ってしまいました
しばらくしてまだロボットが座っていない事に気づき、あわてて座らせましたなんとみっともない、、、
その後はなんとか進行し、コップに注ぐときに半分程こぼしましたが、無事お茶を注ぎ、浅野レフリーに飲んで頂くことが出来ました
うーん、やはり本番は違いますね。ようするに私の操縦練習の量が圧倒的に少なかったという事でしょう
後日、詳しく解説しますが、今回のMUSASHIの操縦システムは次の3つの要素で構成されています
1.モーション再生による歩行等のコマンド操作
2.マスタースレーブ制御による上半身のリアルタイム操作
3.自律制御によるトライミッション
いつものバトル競技と違って、今回の様に製作者と操縦者が同一の場合、どうしても操縦練習の時間が少なくなりますから(練習するヒマがあったら、ついシステムの調整をしてしまう) 今後は極力、自律制御の割合を増やしていかないといけませんね
つづく
第二回ヒューマノイドヘルパープロジェクトに参加してきました
今回の競技には一から新しく設計したMARU Familyのヘルパーロボット MUSASHI(ムサシ)二号機で挑戦しました
しかし、せっかく初日の予選で1位を取る事が出来たのに、翌日の決勝第一種目のファッションショーが終わった後で組込み用の無線LANボードが不調になり、時間ギリギリまで復旧作業に当たっていたのですが間に合わず、無念の棄権となってしまいました
しかし、別部門で行われた要素技術大賞には「ロボットにコーヒーを美味しく注がせる要素技術」というテーマでプレゼンし、大賞を頂くことが出来ました
表彰式でビックボスに「技術的に素晴らしい発表は他にもあったが、あなたのはアイディアが素晴らしかった」と言って頂けたのが何より嬉しかったです
残念ながら肝心の「おもてなし競技」には参加する事すら出来ず、お客様役の三条さんにはコーヒーを美味しく召し上がって頂くことが出来ませんでしたが、前日の予選一位と合わせて、技術大賞を頂けた事で私個人としては満足しています
ただ、MUSASHIの演技を見るために最後まで会場に残っていて下さった観客の皆様には申し訳ない気持ちでいっぱいです
本当に申し訳ありませんでした
また、会場でお約束致しました大賞を頂いた要素技術に関しましては、後日このHP上で公開いたします
 もう松の内も過ぎて、成人式も終わってしまいましたが、新年明けましておめでとうございます
今年も例年通り「日本のハワイ」に行ってまいりました
毎年ROBO-ONE GPの最終戦がこのハワイでお正月に行われていましたので、今年で4年連続、4回目です
残念ながら今年はGP戦は行われなかったのですが、昔から行きたいと言っていた妹家族と両親を連れて行ってきました
ロボット無しのハワイはなんだか違和感がありましたが、久しぶりにノンビリ出来ました。写真はハワイの帰りに寄った日本で一番人が集まったであろう関東の某テーマパークです
何はともあれ今年もMARU Familyをよろしくお願いします